ラベル LPC1114 の投稿を表示しています。 すべての投稿を表示

2016年2月7日日曜日

IchigoJamで遊ぶ その9 IchigoStorms2 + Pixy Camera

 そろそろネタが尽きてきた感のある IchigoStorms2ですが・・・、今回はMindsensor社から海外通販でPixy Cameraというのを取り寄せたので、これを試してみたいと思います。


 このPixy Camera は一見パーツむき出しのWebカメラみたいな感じですが、NXPのプロセッサが載っていて、単体で色検出やパターン(形状)検出を行えるようになっています。ちなみに価格は69ドルくらいです。
 わりと可愛い感じのパッケージに入っています。


 今回は通販の送料もかかるので、LEGO用アダプタも一緒に注文しましたが、


 IchigoStorms ではLEGOアダプタは使いません。


 このPixy Camera は設定で色々なインタフェースに対応できます。SPI、I2C、UART、LEGO用I2C(っていうのがあるってことは、LEGOのI2Cはやっぱり独自仕様ってことか・・・)に対応する他、アナログ電圧出力まであります。今回はIchigoJamで一番扱いやすそうなアナログ電圧出力(検出した最大の対象のX軸をアナログ電圧でリニアに出力)をANA(0)端子で拾います。

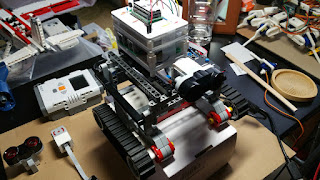
 前回のタンクのEV3 Sensor Adaptor for NXT + EV3 超音波センサ を Pixy Camera に載せ替えて、 


 手近にあった名刺入れがはっきりとした赤色だったので、これを棒の先にくっつけてターゲットに。


 ソースは以下の通り。110円のマイコンに69ドルのセンサっていうのもどうかと思いますが、ロボット向けの画像処理が簡単にできてしまうPixy Cameraはなかなか面白いです。

2016年2月1日月曜日

IchigoJam で遊ぶ その8 IchigoStorms type2 + EV3 Sensor Adapter for NXT

 前回のその7では、Arduinoを使わないでLEGOの制御をやってみようということで、メカナムホイールを使ったこんなのとか、


 オムニホイールを使ったこんなのを、


動かしてみたのですが、センサに関しては、結局NXTのタッチセンサをアナログ入力で拾えた以外は、全然ダメでした。EV3のセンサ類はタッチセンサを除いてUART接続なのではじめから諦めていたのですが、NXTの超音波センサはI2Cという噂?を聞いていたので期待していたのですが、通信速度やプロトコルの仕様が特殊なのか動作させることができませんでした。

 そこで今回は、Mindsensor社の EV3 Sensor Adapter for NXT というのをためしてみることにしました。この EV3 Sensor Adapter for NXT はEV3のUART接続方式のセンサをNXTやArduinoで使えるようにするもので、内部的にはUARTとI2C通信の変換を行うアダプタと思われます。


 当初 Mindsensor社のドキュメントに記述されたI2CアドレスでIchigoJamからI2C通信を試みたのですが、反応がなかったため、一旦Raspberry Pi(BrickPi)に接続して、i2cdetectで調べたところ、I2Cアドレスがドキュメントの記述とは違い、0x19になっていました。改めてIchigoJamで0x19に対して通信を行ったところ、無事データの取得ができました。今回調べたのはEV3用ジャイロセンサとEV3用超音波センサで、ジャイロセンサでは2byteのデータで-32768~32767くらいの範囲の値が、超音波センサでは1byteで30~250くらいの範囲の値が取得できました。超音波センサは本当は2bytで0~2550の範囲で値が取れるという資料があるので、ちょっとその辺と合わないのですが、今回1byteで取得できた30~250の値がちょうどmm単位(10で割ってcm単位)と考えると実際のセンサと障害物の距離に近かったので、これで良しとします。


 今回はIchigoStorm type2 と EV3 Sensor Adapter for NXT と EV3超音波センサの組み合わせでタンクを動かしました。


 プログラムは以下の感じ。行番号が不揃いなのは他のプログラムを流用して作ったためです。

 EV3 Sensor Adaptor for NXT の中身はマイコンが入っていると思うのですが、同様なIchigoJamのI2Cに接続してUARTを拡張できるようなICや安価なマイコンがあれば、UARTの無い(コンソール用にはあるけど)IchigoJamに色々つなぐのに便利なんですが、そういうのは無いのかな?

2016年1月17日日曜日

IchigoJam で遊ぶ その7 IchigoStorms type2

 IchitoJam で遊ぶ 第7弾は前回に続いて LEGO Mindstorms を IchigoJam で動かしてみようと思いますが、前回のIchigoStormsではArduino (ATMega328P)を使ってLEGO Mindstormsを制御して、IchigJamはArduinoとシリアル通信する形式を取りましたが、今回はArduinoを使わずに試してみようと思います。モータ制御にはIchigoJamのPWM出力とGPIO出力ピンを組み合わせてモータドライバICを使う方法もありますが、今回はI2C経由で以前に使ったことのあるDRV8830を4つ動かしてみようと思います。
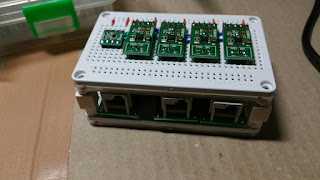
 いつもは、秋月の パワーグリッドCタイプユニバーサル基板を使うことが多いのですが、今回は Breadborad Maniacのケーキボードというブレッドボードを入手したので、こちらを使いました。このケーキボードというブレッドボードは、部品の足を挿す穴が裏面まで貫通していてスタックできる構造になっているので多層にブレッドボードを重ねて上下間を配線したり、ボードの裏面を使って配線したりと立体的に利用できます。また、四隅の穴がLEGOとサイズ互換になっているため、LEGOで組んだ機体に載せるのも簡単です。まさに、自分のためにあるようなブレッドボード。

 一番下の層にLEGOの変形モジュラージャックを並べて、2段目の裏側にブレッドボード用のワイヤで配線しました。


 2段目にはDRV8830を4つとI2Cのレベルコンバータを配置しました。


 スタックして配置することで、ケーブル類も隠せるので、同じ2枚のボードを横に並べるよりも遥かにスッキリした外観になります。


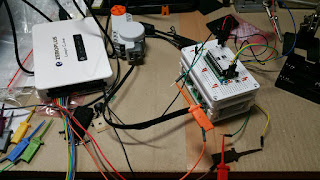
 3段目にはIchigoJam(LPC1114)を配置。


 2段目と3段目は抵抗の足を切り落としたものを両ボードを貫通させるように挿して配線しています。


 LEGOモータを接続して動作確認。モジュラージャックはモータ用に4つ、センサ用に1つ用意しましたが、センサ用に関してはNXTのタッチセンサは利用できましたが、I2Cを使っているはずのNXT超音波センサは動作させることができませんでした。残念・・・。


 以前にBrickPiで動かしたメカナムホイールの全方向移動車両の写真や動画を見ながら、思い出しつつ組立てて、IchigoStormsを載せてみました。そういえば、自分でここに組立図を置いてあったの忘れてた・・・。


 電源(Eneloop×4本)電圧が低いのと車体が軽いためか、斜め移動と信地旋回がスリップしてしまい、うまく動いていません。電池の本数(電圧)を増やして試してみようかな。

2015年10月18日日曜日

IchigoJam で遊ぶ その5 ムカデロボット編

 1ヶ月以上間が空いてしまいましたがIchigoJamで遊ぶ、 その1のタミヤ昆虫ロボット、その2のタミヤのボクシングロボット、その3のハンドロボット、その4の2足歩行ロボットに続いて、第5弾はムカデロボットです。
 ハンドロボットで使ったAdafruitのI2C 16ch PWM Servo Driverを使って複数のサーボを動かすという手もありますが、やっぱり、ムカデといえば、これ・・・。


 ・・・。
 かつて、幼少の頃、マッドサイエンティストを目指した私としては、このムカデ人間方式にならって進めていきたいと思います。
 IchigoJamは公式版を使っても十分ローコストではありますが、今回はaitendoの最小構成LPC1114FN28キットを使います。ムカデの1関節(上の図の人間一人・・・)をIchigoJam一つと3関節分のサーボで1モジュールとして構成し、この同じ構成のモジュールを複数連結してムカデロボットを構成します。
 今回作ったのは、機構部は左右脚がサーボで上下方向に回転し、腹部連結関節が水平方向に回転するような機構を3Dプリンタで出力してマイクロサーボSG90を実装し、制御部はaitendo の最小構成LPC1114FN28キットにIchigoJamのファームウェアを書き込んだLPC1114FN28を載せ、3端子レギュレータでサーボ供給電源4.8VからIchigoJam用の3.3Vを作成する回路と電子工作マガジンに掲載されていたオートスタート回路を実装しています。


 実際には今回は4関節分連結します。


 本当はもう少し長くしたかったんだけど、途中で使っている3Dプリンタ(Flashforge Creator Pro)が壊れてしまったため、とりあえず4関節とします。どうもこの3Dプリンタは買ったばかりの時からX軸用のベルトが稼働中に外れて空中分解することがしばしばあり、何度かベルトを取り付け直してネジを締め直すを繰り返していたのですが、とうとうベルトをまともに取り付けることが出来ない状態で稼働後数分で綿菓子製造機(フィラメントがぐちゃぐちゃに放出される)になってしまいます。


 IchigoJamでオートスタートするプログラムは非常に単純です。

  前のモジュールからの左脚、右脚、腹部サーボのPWM値をシリアルポートで受信(INPUT文の入力)を順番に受けて、サーボに設定し、所定の待ち時間を入れて、次のモジュールへ送信(PRINT文)しているだけです。つまり、ムカデ人間の口から入れて、次の人間の口へ・・・の原理を踏襲しています。


 先頭の関節にだけ、LPC1114FN28と合わせて、ATMega 328P にArduinoファームウェアを書き込んだものを載せて、関節の動きの情報を送信させています。このArduinoからの情報が順次後ろに連結されたモジュールに伝わっていきます。それぞれのモジュール自体は基本的には同じもので前方からの信号伝達で歩行します。


2015年4月26日日曜日

IchigoJam が楽しい

 一週間ほど前に、(mbed) LPC1114 を試した際にLPC1114つながりで、IchigoJam というLPC1114でBASICが使える子供向けコンピュータ(と言いつつ、これを楽しんでるのは、70後半~80年代にマイコンボードやパソコンをいじっていたおっさんたちだと思う)も入手して触ってみたんですが、これがなかなか楽しいおもちゃです。小学生時代にN-BASICにはじめて触った頃を思い出してしまいました。ところで、このIchigoJamはLPC1114を使っているので、BASICと言いつつマイコンっぽい機能も使えたりします。例えば、デジタルI/Oがいくつかとアナログ入力とI2CとUARTが1chずつあります。となると、当がらくた部屋としては、やはりうごきモノの載せてみたくなるわけです。

 そこで、今回はAmazonで1400円くらいで売っている、これで行ってみようと思います。

 このリモコン昆虫よりも若干大きくなりますが、タミヤのユニバーサルプレートにIchigoJamと電池ボックスを取り付け、このリモコン昆虫の上というか背中の部分に載せます。
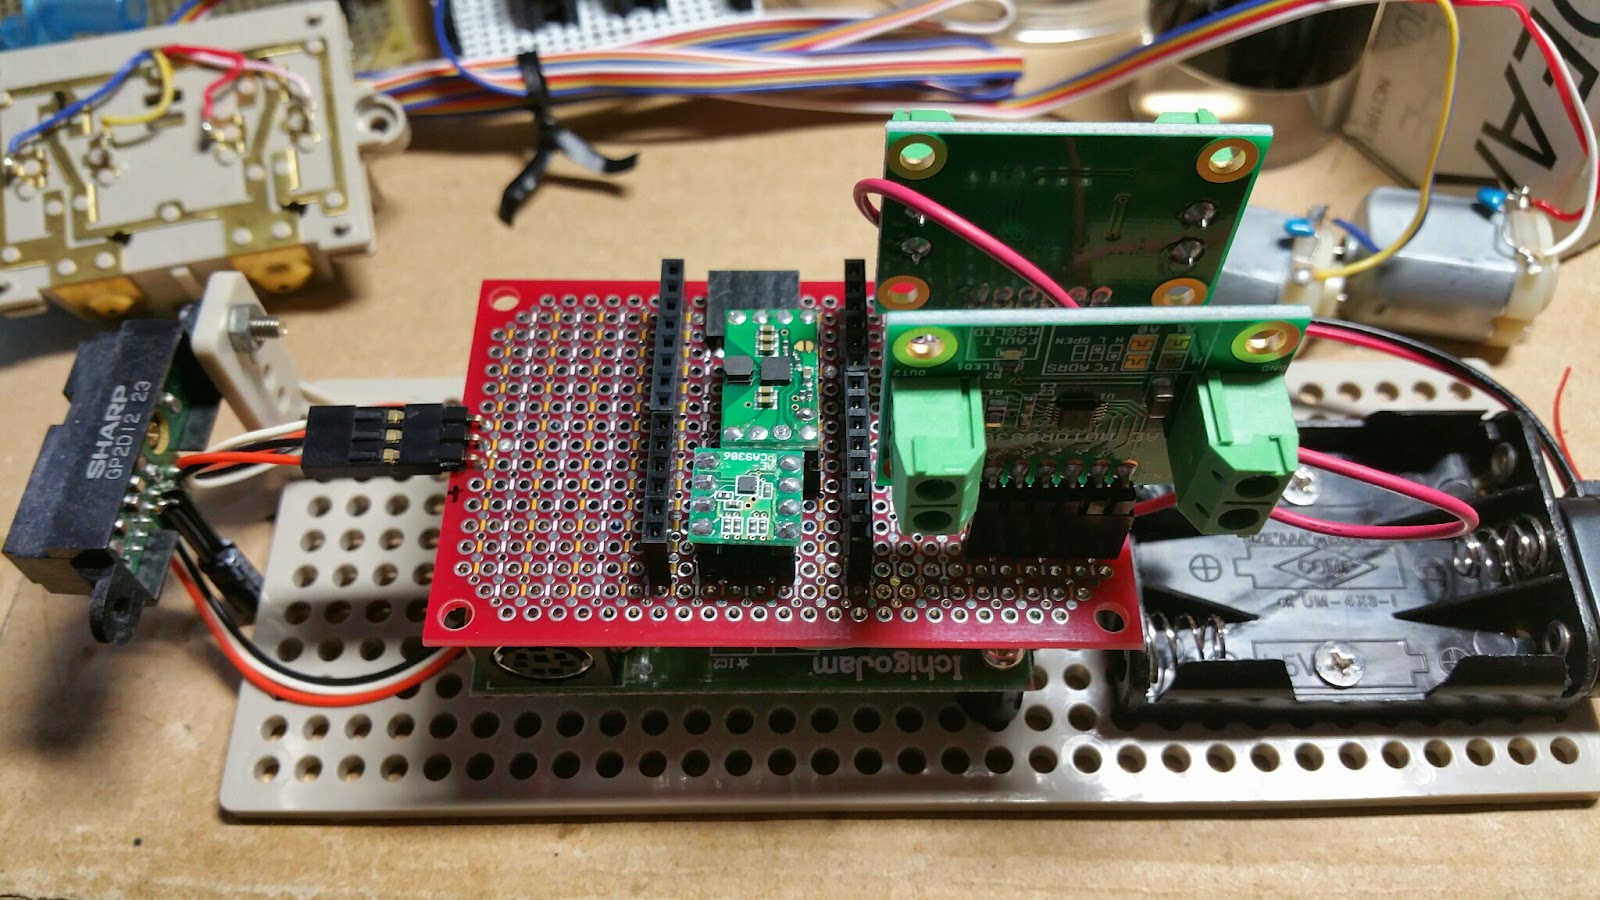
 まず、IchigoJam 4つの穴すべてがユニバーサルプレートの穴位置とは揃わないので、内2つをユニバーサルプレートとも固定、残り2つはスペーサを立てているだけで固定はしていません。


 電池ボックス。今回は単4エネループ三本で。


 単純にモータOn/Offができればいいので、Digital出力+Hブリッジでもいいのですが、I2Cを使ってみたかったので、あえて、DRV8830 I2Cモータドライバを使っています。またいつものPSDセンサを前方部に取り付けて、アナログ入力(IN2)に接続しています。


 シールド(ドータボード)の真ん中辺にあるのは、電池から3.3Vを生成するためのDC-DCとモータ側とIchigoJam側を切り分けるためのI2Cレベル変換です。シールドを作ってはじめて気がついたんですが、このジャンパピン用のソケットの間隔って100mil単位になっていないようです。850milとかそんな感じの半端な幅です。なので、差し込むときは、ピンを曲げるような感じで半ば強引に挿し込みました。


 PS/2のコネクタがシールドの裏面をショートさせるので、絶縁テープでカバーをしています。


 みんな大好き、タミヤの楽しい工作シリーズ。リモコン昆虫。


 リンク機構で6脚を動かす仕組みになっています。大人が組立てても十分楽しいキットでした。以下、載せたところ。


 おなか側。


 動かしてみたところ。


 やっていることは、ごく単純。

2015年4月19日日曜日

mbed LPC1114FN28 お試し

 今日のガラクタは スイッチサイエンスさんのmbed LPC1114FN28 です。入手したのはキットの方でコネクタ類は自分で♫ハンダ付け♪しています。


 合わせて、mbed LPC824も入手しました。


 いつもRaspberry Piと組み合わせてアナログ入力やPWM出力を拡張するためにArduino Microを使用するのが自分の常套手段なんですが、最近のArduinoの分裂問題なんかもあり、Arduinoの先行きが不安なので。(まあ、オープンなハードなので相当品を含めてハードを入手できなくなることはないと思いますが、どちらかというと開発環境やライブラリが分裂して使い物にならなくなって、ユーザが離れていくのが怖い気がします。)なので、代替の手段を模索しておこうかなというのが今回の目的です。

 で、今回、候補として調査対象にしたのが、mbed LPC1114FN28です。スイッチさんのこのモジュールでは、USB接続でマスストレージにプログラムを書き込めたり、シリアル通信したり、あとCMSIS-DAPデバッグもできる機能を外部チップ(LPC11U35)でできるようにしてありますが、基本的にはほとんどのLPC1114FN28のピンがそのまま右から左に出ている感じです。ただし、素のLPC1114FN28は600mil幅ですが、スイッチさんのモジュールは400milと幅が変わっています。ここはできれば、同じ幅のままピンを出しておいて欲しかったところです。そうすれば、モジュールの状態で開発・デバッグして、Fix後は素のICをそのまま挿して電源供給だけしてやれば済むわけですから。んー、なんで、幅変えちゃうかな?まあ、そもそも600milってでかすぎじゃね?機能の割りに?チップ自体が400milで十分な気がします。そんなわけで、mbed LPC1114FN28の基板上のICソケットに手持ちのゼロプレッシャーソケットを装着して、ゼロプレッシャーソケットにLPC114FN28のチップ自体を挿しています。スイッチさんで発注した際についでにmbed LPC824も頼みました。

 mbedは以前にちょっとだけ試したんですが、Arduinoの方が慣れていたので、その後、あまり手を付けていませんでした。今回は、もう少し突っ込んで、CMSIS-DAPでのローカルデバッグ等も試してみます。
 mbed のプロダクトページから ファームウェアの最新(beta)版をダウンロードして、LPC11U35側のファームウェアを更新して、mbedクラウドコンパイラで新規プロジェクト作成時に生成されるLチカプロジェクトをエクスポートして、ローカルの開発環境に取り込み、デバッグを試しました。当初、LPCXpresso形式でエクスポートして、LPCXpressoに取り込もうとしたんですがエラーが出て取り込めません。ネットで調べたところ、エクスポート機能に不具合があるようです。仕方ないのでMDKのプロジェクトとしてエクスポートして、MDK-ARMでデバッグを試しました。MDK-ARM Liteという無料版はLPCXpressoの無料版に比べてコンパイルできる容量が32KBまでと大幅に制限がきついんですが、LPC1114の場合はFlashが32kBしかないので、全く問題はありません。(他のmbedを使いたいときには容量制限が問題になるかもしれません。)
 実際にMDK-ARMでCMSIS-DAP(パソコンとUSBケーブルでの接続のみ)でステップ実行して、変数ウォッチなども出来ました。Arduinoにはこういったデバッグ環境がないので、これは便利です。
 PSDセンサをアナログ入力で読むのとI2Cコンパスの動作を確認しました。もう少し、具体的に使ってみないとわかりませんが、Arduino Microの代わりとして十分行けそうです。

 また、今回、mbed LPC1114FN28とは別にゼロプレッシャーソケットを秋月電子さんに注文したんですが、部品一個だけでは送料がもったいないので、IchigoJam というLPC1114でBASICが使えるモジュールのキットも合わせて購入しました。


 Raspberry Pi 同様に子どもたちにコンピュータやプログラミングに広く触れてもらいたいという開発者の意図ですが、Raspberry Pi 同様にまず飛びついてくるのは、我々世代のおっさんではないかと思います・・・。
 おそらくは、Tiny Basicをベースにしているのではないかと思いますが、LPC1124のADやI2Cの機能も利用できるように拡張された専用のBASICでセンサやI2Cモジュールが使えます。写真はストリナのI2C LCDとコンパス、EEPROMをI2CにPSDをADにつないでいます。この内、コンパスはまだ、動かせていませんが、他は動作を確認できました。I2CコマンドのR/Wビットの扱いの仕様でちょっとわからない部分もあるんですが、なかなか楽しいおもちゃです。


2013年1月25日金曜日

トラ技 MyARM モジュール

 NeXtPino と eXodusino で LPC1114 をいじり始めたついでに、トラ技の2012年11月号にプリント基板が付属してきた MyARM 基板を組み立てて、遊んでみました。


 パーツセットをマルツで調達したついでに UIEX 拡張基板も手に入れました。


 とりあえず、サンプルプログラムを書き込んで、動作確認をしました。

NeXtPino と eXodusino で ストリナI2Cコンパス(HMC6352)

 前回のNeXtPino と eXodusino との組み合わせで、I2Cを試してみました。まずは、簡単なストリなのI2Cコンパス(HMC6352)を試してみました。


 当初、うっかり、アナログ入力端子4, 5 にSDAとSCLを接続していたんですが、eXodusino のデフォルトのI2C端子はArduino UNO R3等で 13pin, GND, AREF の先に拡張された SDA, SCL の部分に LPC1114 の P0.5/SDAとP0.4/SCL が接続されています。


 以下、ソースですが、eXodusino に Wire.read() が無く、以前の Wire.receive() 関数になっています。LPCXpresso に eXodusino のプロジェクトをインポートして user_apploication.cpp を書き換えます。

//#define _ARDUINO
//#define _RXDUINO
#define _EXODUSINO

#ifdef _RXDUINO
#include <rxduino.h>
#endif
#ifdef _EXODUSINO
#include <libmary.h>
#include <stdio.h>
#endif
#ifdef _ARDUINO
#include <Arduino.h>
#endif

#include <Wire.h>


#define COMPASS_ADDRESS (0b0100001)

// グローバル変数。
const bool DEBUG_ON = true;

void setup()
{
 // I2Cバス初期化。
 Wire.begin();

 // シリアルポート(USB)初期化。
 Serial.begin(9600);
    Serial.println("\r\nStart...");

    // 待機。
    delay(500);
}

void loop()
{
 short buf[2];
 unsigned short data;

 // コンパスへのI2C通信開始。
 Wire.beginTransmission(COMPASS_ADDRESS);
 // Get Data コマンド送信。
 Wire.write('A');
 // キューの送信。
 Wire.endTransmission();

 // データ要求。
 Wire.requestFrom(COMPASS_ADDRESS, 2);
 // データ受信。
 for (int i = 0; i < 2; i++)
 {
  while (Wire.available() == 0);
#ifdef _EXODUSINO
  buf[i] = Wire.receive();
#else
  buf[i] = Wire.read();
#endif

 }

 // データ変換。
 data = (unsigned short)buf[0];
 data = (data << 8) + (unsigned short)buf[1];

 Serial.println(data, DEC);

 delay(200);
}

bootloader を書き込んで、printfデバッグするのは問題ないんですが、LPC-Link で一度書込すると次からLPC-Linkが繋がらなくなります。なので、LPC-Linkのデバッグもできませんでした。
 おそらく、自分のプロジェクトの設定が間違っていると思うんですが、SWDIOとかSWCLKのポートの設定でLPC-Linkが使えない状態になるのではないかと思ってます。この場合は、 Flash Magic を使用して、改めて bootloader なり、他のプログラムを書き込めば復旧します。NeXtPino では LPC1114 の P0.1 がDigital_1(2ピン目)に出ているので、これをGNDに落とした状態でリセットをかけると USB経由で Flash Magic での書き込みができるはずです。自分は LPC1114 自体を引きぬいて、トラ技についていた MyARM 基板に差し替えて書き換えを行いました。

2013年1月17日木曜日

NeXtPino と eXodusino (LPC1114)

 前回の「俺は国産マイコンをやめるぞ!ジョジョーーッ!!」で、特殊電子回路さんもRaxinoやめちゃったし、GR-SAKURAのI2Cを自分は上手く使いこなせないこともあり、新年を迎えてARM系マイコンに流れちゃおうかな・・・、というところで、前回はmbedに初めて手を出してみましたが、ふと、傍らを見るとトラ技の2012年10月号に付録としてついてきた NXPのLPC1114が放置されたまま転がっていました。そこで、これで遊んでみようかなと思い、"LPC1114"で検索していたら、Arduino互換ライブラリのeXodusinoやArduino形状に端子を出したNeXtPinoというボードがあったので、試しにこのNeXtPinoボードを入手して、eXodusinoのソースを頂いてきて、LPCXpressoでコンパイル・書き込みをしてみました。初期サンプルコードでは1秒毎にシリアル(USB)から秒数をカウントアップした数値を出力するだけのものですが、動作を確認できました。今後、順次、I2CとかSPIとかを試して行きたいと思います。


 写真上が NeXPino で、下の長細いのは LPCXpresso評価ボード です。LPCXpresso評価ボードは真ん中のLPC-Link(デバッガ)とCPUボード側を結ぶ14pin(7pin×2列)の列の真ん中でハンダショートされているランドの部分のハンダを吸い取って、ピンヘッダをハンダ付けして、デバッガを外部カイロに対して単体で使うときはケーブルで引き出して、CPUボードに繋ぎたいときはショートピンでショートして使うようにしてあります。


 とりあえず、色々できるようにブレッドボードをスタックしてみたところ、デバッグ(SWD)ポートが使えなくなることに気が付きました。そこで、酔った勢いで、デバッグ端子をぐにょっっと横に曲げてしまいました。


 これで、シールドをスタックしたままデバッグが行えます。
 ちなみに、マイコンをいじりながらお酒を飲んだり、酔っ払ってマイコンいじりしたりすることが多々あります。今日はサンクトガーレンのインペリアル・チョコレート・スタウト、


 チョコレートは入っていませんが、大麦を強く焙煎して、ビターチョコレート風味を出しています。
 次が、オレンジ・チョコレート・スタウト、


 オレンジ・ピールを使った、オレンジの甘い香りと、ビールとマーマレードのような苦味が美味しいです。
 つづいて、アップル・シナモン・エール、

 アップルパイのような甘みと香りのあるスィート・ビール。これも、美味しい。
 酔もいい加減なので、今日はここまで。今後、I2CとかSPI調べる予定です。LPC1114が使えるようになれば、ローエンドはLPC1140 (Cortex-M0)、その上が、mbed LPC1768 (Cortex-M3)とか Arduino Due (Cortex-M3)、その上がRaspberry Pi (Cortex-A8、OS有り)、みたいなラインナップが揃うかも。やっぱり、国産マイコンから離れていってしまうなぁ。